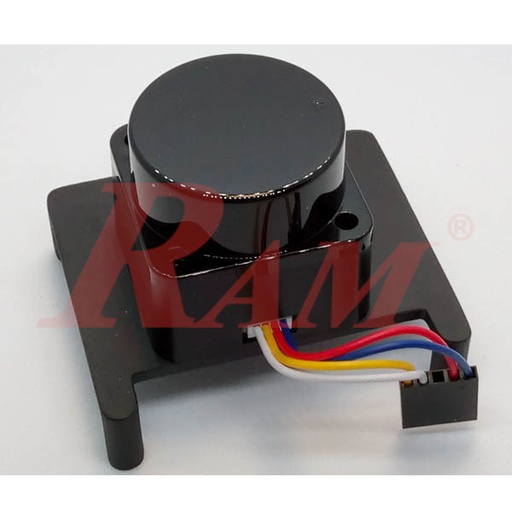
Witmotion WTGAHRS3 IMU with Built in GPS Attitude Angles and Position Sensor (Static 0.05°, Dynamic 0.1°)
Brand · Future Electronics Egypt
- Sold by 1 shop · checked 1 day ago
- 8 similar products, from EGP 4,500
What the shops say
From Future Electronics Egypt's listing
Description
WTGAHRS from Witmotion is IMU system with built in GPS. The IMU contain 3 Axis gyro, 3axis accelerometer and 3 axis magnetic compass, magnetometer. The GPS is integrated with IMU using kalman filter. It is INS-GPS navigation system, enables to measure attitude angles in Pitch, Roll and Yaw directions (Angles rotation around X, Y, Z axis) and also LAT, LONG and ground speed measurements. Features • Output TTL . • Input Voltage: 5 - 36V. • The attitude measurement accuracy up to Static 0.05°, Dynamic 0.1°. • INS with built-in GPS • aluminum casing for magnetic interference and shock resistance • External GPS antenna. Specifications Accelerometer parameters Parameters | Condition | Typical value Measuring range: ±16g Resolution ratio | ±16g | 0.0005(g/LSB) RMS noise | Bandwidth=100Hz | 0.75~1mg-rms Static zero drift | Place horizontally | ±80mg Temperature drift | -40°C ~ +85°C | ±0.15mg/ ℃ Bandwidth: 5~256Hz Gyroscope parameters Parameters | Condition | Typical value Measuring range: ±2000°/s Resolution ratio | ±2000°/s | 0.061(°/s)/(LSB) RMS noise | Bandwidth=100Hz | 0.0 5( °/s)-rms Static zero drift | Place horizontally | ±0.5~1°/s Temperature drift | -40°C ~ +85°C | ±0.02%/ ℃ Bandwidth: 5~256Hz Pitch and roll angle parameters Parameters | Condition | Typical value Measuring range: X:±180° Y:±90° Inclination accuracy: 0.2° Resolution ratio | Place horizontally | 0.0055° Temperature drift | -40°C ~ +85°C | ±0.5~1° Heading angle parameter Parameters | Condition | Typical value Measuring range: Z:±180° Heading accuracy | 6-axis algorithm, static | 0.5° ( Dynamic integral cumulative error exists ) 【 1 】 Resolution ratio | Place horizontally | 0.0055° GPS Parameter Index: Technical Parameters Signal reception: BDS/GPS/QZSS/GLONASS Cold start TTFF: ≤32s Hot start TTFF: ≤1s Recapture TTFF: ≤1s Cold start capture sensitivity: -148dBm Hot start capture sensitivity: -156dBm Recapture sensitivity: -160dBm Tracking sensitivity: -162dBm positioning accuracy: <2.5m ( CEP50 ) Speed measurement accuracy: <0.1m/s ( 1σ ) Location update rate: 5Hz protocol: NMEA0183 Maximum height: 18000m Maximum speed: 515m/s Maximum acceleration: 4g Witmotion WTGAHRS IMU with Built in GPS Attitude Angles and Position Sensor datasheet. Witmotion WTGAHRS IMU with Built in GPS Attitude Angles and Position Sensor user manual.
Read moreShow less
Specifications
- Index
- Technical Parameters
- protocol
- NMEA0183
- Input Voltage
- 5 - 36V.
- Maximum speed
- 515m/s
- Hot start TTFF
- ≤1s
- Maximum height
- 18000m
- Recapture TTFF
- ≤1s
- Cold start TTFF
- ≤32s
- Signal reception
- BDS/GPS/QZSS/GLONASS
- Location update rate
- 5Hz
- Maximum acceleration
- 4g
- Tracking sensitivity
- -162dBm
- positioning accuracy
- <2.5m ( CEP50 )
- Recapture sensitivity
- -160dBm
- Speed measurement accuracy
- <0.1m/s ( 1σ )
- Hot start capture sensitivity
- -156dBm
- Cold start capture sensitivity
- -148dBm
Datasheets
Similar products
 Carbon Monoxide (CO) Gas Sensor RS-CO2-I20-2-10000P 4-20mAEGP 6,5001 shopchecked 15 days ago
 SmaringWing 4WD Steering Robot Car Chassis Kit with Encoder DC Motor & MG996R ServoEGP 5,9501 shopchecked 19 days ago
 System Sensor 5601P 135F Fixed Temp/Rate-of-Rise, Single-Circuit Mechanical Heat Detector With Plain...EGP 7,3501 shopPrice may be out of date (76 days)
- Okdo LiDAR HAT For Raspberry PIEGP 4,7501 shopchecked 17 days ago
 KYORITSU KEW MATE 2012RA Digital Multimeter With AC/DC Clamp Sensor (Made In THAILAND)EGP 7,9501 shopchecked 14 days ago
 Carbon Monoxide (CO) Gas Sensor RS-COWS-N01-2-2000P-5 RS485EGP 4,6001 shopchecked 15 days ago
 CUAV C-Compass RM3100 High-precision SensorEGP 4,5001 shopchecked 15 days ago
 OSEPP SENS-01 101 Sensor Basics Starter KitEGP 4,5001 shopchecked 17 days ago